Steuerung nachgiebiger Mechanismen durch Reinforcement-Learning für Anwendungen in der Soft Robotik
Titel: Steuerung nachgiebiger Mechanismen durch Reinforcement Learning für Anwendungen in der Soft Robotik
Projektdauer: 2022–2024
Forschungsbereich: Ingenieurwesen und Betriebswirtschaft
Ansätze der Soft-Robotik gewinnen in verschiedenen industriellen Domänen zunehmend an Bedeutung. In diesem Zusammenhang bieten nachgiebige Mechanismen ein hervorragendes Kosten-Nutzen-Verhältnis, beispielsweise durch den Wegfall von Gelenken. Das Grundprinzip basiert auf elastischen Biegeelementen, die gezwungen werden, sich wie ein Gelenk oder Scharnier zu verhalten. Dies ermöglicht zudem eine sichere Mensch-Maschine-Interaktion. Der Nachteil ist ein weitaus komplexerer Steuerungsmechanismus im Vergleich zu herkömmlichen Robotern. Mit Hilfe von Reinforcement Learning kann eine komplexe Steuerungslogik etabliert werden. Diese Arbeit konzentriert sich auf die Demonstration einer solchen Steuerung an einem Surrogat- und einem realen Mechanismus, um Schwierigkeiten und Chancen für zukünftige Anwendungen aufzuzeigen.
Ziele
Auf Basis von Finite-Elemente-Modellierung und Machine Learning wird ein hocheffizientes Surrogatmodell entwickelt. Es wurde gezeigt, dass die Ergebnisse in der Lage sind, das reale nachgiebige Verformungsverhalten vorherzusagen und umgekehrt. Damit ist es möglich, umfangreiche Parameterstudien an Surrogatmodellen durchzuführen und verschiedene Szenarien zu testen, wodurch die Ground Truth zum Trainieren des Steuerungsalgorithmus mittels Reinforcement Learning bereitgestellt wird. Zudem können die Auswirkungen von Fertigungstoleranzen und Designänderungen berücksichtigt werden. Dieses Projekt zielt darauf ab, einen effizienten Steuerungsalgorithmus bereitzustellen und Demonstratoren sowohl in der realen Welt als auch in der virtuellen Welt (Surrogat) zu realisieren.
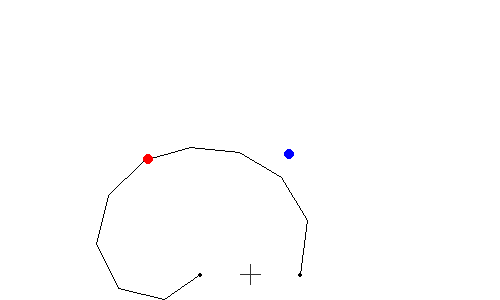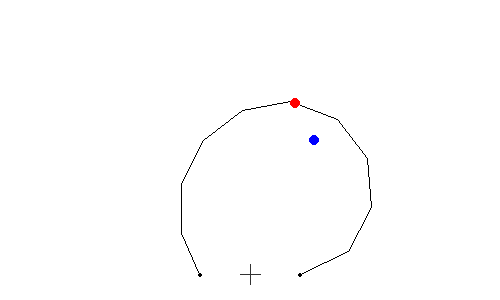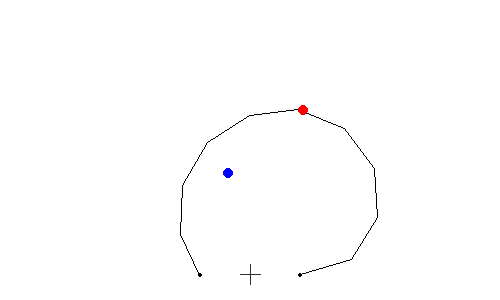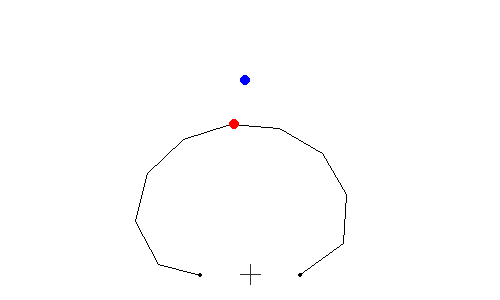
Visualisierung des maschinell-lernbasierten Surrogat-Steuerungsalgorithmus
Problemstellung
Reinforcement Learning basiert stark auf einer großen Anzahl von Trial-and-Error-Iterationen. Zudem ist es notwendig, verschiedene Parameter zu testen, um das gewünschte Verhalten des Algorithmus zu erreichen. Bei einer komplexen Anwendung, bei der jede Iteration einen erheblichen Zeitaufwand erfordert (selbst einige Sekunden), wird die Anwendbarkeit eines solchen Reinforcement-Learning-Ansatzes eingeschränkt und kann sogar verhindert werden.
Demonstrator
Die Demonstratoren bestehen aus einem nachgiebigen Mechanismus, der aus einem einzigen elastischen Element gefertigt ist, dessen beide Enden an rotierenden Aktoren montiert sind. Nach dem Training kann der Algorithmus die Motoren erfolgreich ansteuern und den Mechanismus ein Ziel erreichen lassen.

Realer Demonstrator: Nachgiebiger Mechanismus unter Verwendung eines trainierten, auf Reinforcement Learning basierenden Steuerungsalgorithmus
Publikationen
Muschalski, L., Wollmann, J., Hornig, A., & Modler, N. (2022). Steuerung von Compliant-Mechanismen durch Reinforcement Learning. In M. Berger, B. Corves, & T. Lüth (Hrsg.), Getriebetagung 2022: Tagungsband, Chemnitz, 22.–23. September 2022 (S. 121–131). Logos Verlag, Berlin. https://doi.org/10.30819/5552.10
Abbildungen:
- Project_ILK-SoftRobotics_Agent.gif
Visualisierung des ML-basierten Surrogat-Steuerungsalgorithmus - Project_ILK-SoftRobotics_RealWorld.gif
Realer Demonstrator: Nachgiebiger Mechanismus unter Verwendung eines trainierten, auf Reinforcement Learning basierenden Steuerungsalgorithmus
Team
Leitung
- Prof. Dr. Maik Gude
- Dr. Andreas Hornig
Teammitglieder
- Lars Muschalski
Partner
Institut für Leichtbau und Kunststofftechnik – Technische Universität Dresden (TUD)



Dresden
ScaDS.AI Dresden/Leipzig
Bürogebäude Strehlener Straße
Strehlener Straße 12, 14
01069 Dresden
Center for Interdisciplinary Digital Sciences (CIDS)
ScaDS.AI Dresden/Leipzig
01062 Dresden
Leipzig
Löhrs Carré
Humboldtstraße 25, Uferstr. 11
04105 Leipzig
Data Science Center ScaDS.AI Leipzig
Internes Postfach: 322001
04081 Leipzig
Copyright 2026 © SCADS.AI Dresden/Leipzig – All rights reserved.